
Nissan LEAF 2023 Instrukcja obsługi Nissana
9.17.8.2. Ograniczenia systemu IEB z funkcją wykrywania pieszych
Poniżej podano ograniczenia systemu IEB. Niezastosowanie się do tych ograniczeń podczas prowadzenia pojazdu może spowodować poważne obrażenia ciała lub śmierć.
System IEB nie wykrywa wszystkich pojazdów i pieszych w każdych warunkach.
System IEB nie wykrywa następujących obiektów:
Pieszych niskiego wzrostu (np. dzieci), osób siedzących, bawiących się zabawkami, jeżdżących na deskorolce, na skuterze bądź w wózku inwalidzkim, lub w innej pozycji odbiegającej od wyprostowanej sylwetki.
Zwierząt dowolnych rozmiarów.
Przeszkód (np. ładunku lub śmieci) na drodze lub poboczu.
Pojazdów nadjeżdżających z przeciwka lub przejeżdżających prostopadle.
Pojazdów, które mają niewidoczne tylne opony, lub których kształt tylnej części jest niewyraźny lub zasłonięty.
Zaparkowanych pojazdów.
Działanie systemu IEB podlega pewnym ograniczeniom.
Jeżeli na drodze pojazdu znajdzie się nieruchomy samochód, system IEB nie zadziała, jeśli prędkość pojazdu przekracza około 80 km/h (50 MPH).
Funkcja wykrywania pieszych nie działa, gdy pojazd jest prowadzony z prędkością powyżej ok. 60 km/h (37 MPH) lub poniżej ok. 10 km/h (6 MPH).
W przypadku pieszych system IEB nie stosuje pierwszego ostrzeżenia.
System IEB może nie działać prawidłowo lub nie wykryć pojazdu lub pieszego z przodu w następujących warunkach:
Przy słabej widoczności (warunki takie jak deszcz, śnieg, mgła, burza pyłowa, burza piaskowa, dym, rozchlapywany przez inne pojazdy śnieg lub błoto).
Jeżeli brud, lód, śnieg, mgła lub inny materiał pokrywa czujnik radarowy lub przednią szybę w okolicy kamery.
W sytuacji, gdy intensywne światło (np. promienie słoneczne lub światła drogowe pojazdów jadących z naprzeciwka) pada na obiektyw kamery przedniej, lub gdy nastąpi nagła zmiana oświetlenia (przykładowo, gdy pojazd wjeżdża lub wyjeżdża z tunelu albo podczas uderzenia pioruna).
W ciemności lub przy słabym oświetleniu, np. nocą lub w tunelu, w tym w sytuacjach, kiedy reflektory pojazdu są wyłączone lub przyciemnione, lub światła tylne pojazdu jadącego z przodu nie działają.
Gdy ustawienie obiektywu kamery jest nieprawidłowe.
Podczas jazdy na stromym zjeździe ze wzniesienia, na drodze z ostrymi zakrętami, na wyboistej lub nieutwardzonej drodze.
Jeżeli występują zakłócenia z innymi urządzeniami radarowymi.
Jeśli położenie pojazdu zmienia się gwałtownie lub znacząco (np. podczas zmiany pasa ruchu, skrętu, wykonywania gwałtownego manewru, szybkiego przyspieszania lub hamowania).
Jeśli pojazd lub pojazd albo pieszy znajdujący się z przodu poruszy się w sposób szybki lub znaczący tak, że system nie zdąży tego wykryć i zareagować (np. pieszy gwałtownie zbliżający się do pojazdu w niewielkiej odległości, inny pojazd zajeżdżający drogę, zmieniający pas ruchu, skręcający, wykonujący gwałtowny manewr, szybko przyspieszający lub hamujący).
Jeśli inny pojazd lub pieszy nie znajduje się na trasie jazdy pojazdu do przodu.
Gdy różnica prędkości między dwoma pojazdami jest niewielka.
Jeśli profil pieszego jest niewyraźny lub zniekształcony, np. wskutek niesienia dużego obiektu, pchania wózka, szerokiej odzieży, lub podczas czynności zmieniającej sylwetkę (np. unoszenia rąk do góry).
Jeśli występuje słaby kontrast między osobą a tłem, na przykład gdy kolor lub wzór odzieży danej osoby jest podobny do tła.
Przez około 15 minut po włączeniu systemu EV.
Jeśli pojazd znajdujący się z przodu ma nietypowy kształt, ma bardzo nisko lub bardzo wysoko położone światła obrysowe, wiezie nietypowy ładunek lub jest bardzo wąski (np. motocykl).
Jeśli pojazd lub pieszy znajduje się w pobliżu znaku drogowego, obszaru odbijającego (np. wody na powierzchni jezdni) lub w cieniu.
Gdy wielu pieszych jest zgrupowanych razem.
Gdy widok pieszego jest zasłonięty przez inny pojazd lub obiekt.
System może działać z mniejszą skutecznością w następujących warunkach:
Pojazd porusza się po śliskiej drodze.
Pojazd porusza się na pochyłym terenie.
W pojeździe znajduje się zbyt ciężki bagaż na tylnym siedzeniu lub w przedziale bagażowym.
System został zaprojektowany tak, aby w określonych granicach automatycznie testował działanie czujnika (radaru i kamery). System może nie wykrywać niektórych przeszkód zakłócających działanie czujnika, takich jak np. lód, śnieg lub naklejki. W takich przypadkach system może nie być w stanie ostrzegać kierowcy w prawidłowy sposób. Należy pamiętać o regularnej kontroli i czyszczeniu okolic czujnika.
W niektórych warunkach drogowych system IEB może nieoczekiwanie zastosować częściowe hamowanie. Gdy konieczne jest przyspieszenie, należy nacisnąć pedał gazu, aby anulować działanie systemu.
System IEB może zadziałać pod wpływem wykrycia wzoru, obiektu, cienia lub światła o kształcie przypominającym zarys pojazdu lub pieszego, lub jeśli wykrywane obiekty są tego samego rozmiaru i znajdują się na tej samej wysokości, co światła tylne pojazdu.
System może kontynuować działanie, gdy pojazd poprzedzający skręci w prawo lub w lewo.
System może zadziałać podczas zbliżania się do innego pojazdu i wyprzedzania go.
W zależności od kształtu drogi (zakręty, wejście lub wyjście z zakrętu, zmiana prowadzenia pasa ruchu, roboty drogowe itp.) system może działać chwilowo w oparciu o pojazd nadjeżdżający z przeciwka.
Układ IEB może reagować na:
Obiekty na poboczu (znaki drogowe, barierki, pieszych, inne pojazdy itp.)
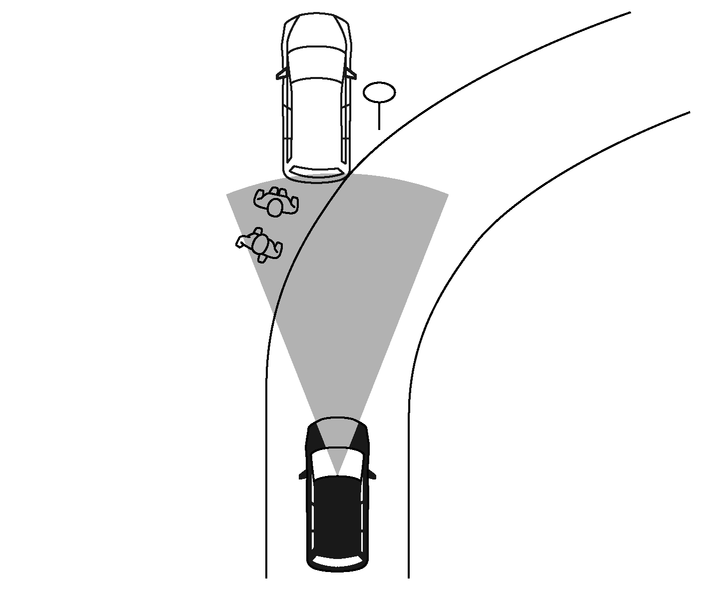
Obiekty ponad powierzchnią drogi (niskie mosty, znaki drogowe itp.)
Obiekty na powierzchni drogi (tory kolejowe, kraty, płyty stalowe itp.)
Obiekty na parkingu (szlaban, słupek itp.)
Pieszych lub motocyklistów zbliżających się tym samym pasem ruchu
Inne pojazdy, pieszych lub obiekty znajdujące się na sąsiednim pasie ruchu lub w pobliżu pojazdu
Zbliżających się pieszych
Obiekty w pobliżu drogi (np. drzewa)
Pieszy zbliżający się do pasa ruchu przed pojazdem.
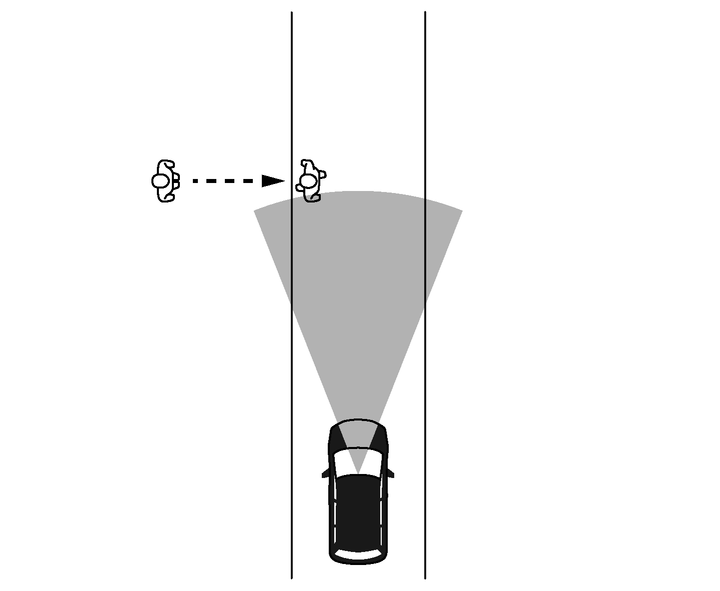
Droga hamowania zwiększa się na śliskich nawierzchniach.
Nadmierny hałas może zagłuszać dźwięk brzęczyka ostrzegawczego, który może być niesłyszalny.
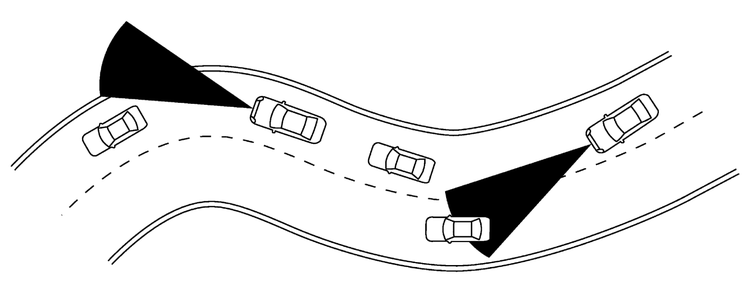
Na drogach wąskich, krętych, stromych, łukowatych lub na drogach w budowie czujnik może wykrywać pojazdy jadące innym pasem lub może tymczasowo nie wykrywać pojazdu jadącego z przodu. Może to spowodować nieprawidłowe działanie systemu.
Na wykrywanie pojazdów może wpłynąć również sposób prowadzenia pojazdu (manewry przy kierowaniu lub położenie na pasie jazdy itd.) lub stan pojazdu. W takim przypadku system może nieoczekiwanie ostrzec kierowcę miganiem wskaźnika systemu oraz dźwiękiem ostrzegawczym. Kierowca będzie musiał samodzielnie utrzymać odpowiednią odległość od pojazdu jadącego z przodu.